Aula 04 - Estruturas e Estratégias de Busca
Guia visual de revisão. Esta nota organiza a Aula 04 em três blocos: busca não informada, busca informada e busca local/ambientes complexos. Use-a como mapa mental para comparar estratégias sem confundir critério de seleção, custo, heurística, completude e otimalidade.
Nota visual da aula
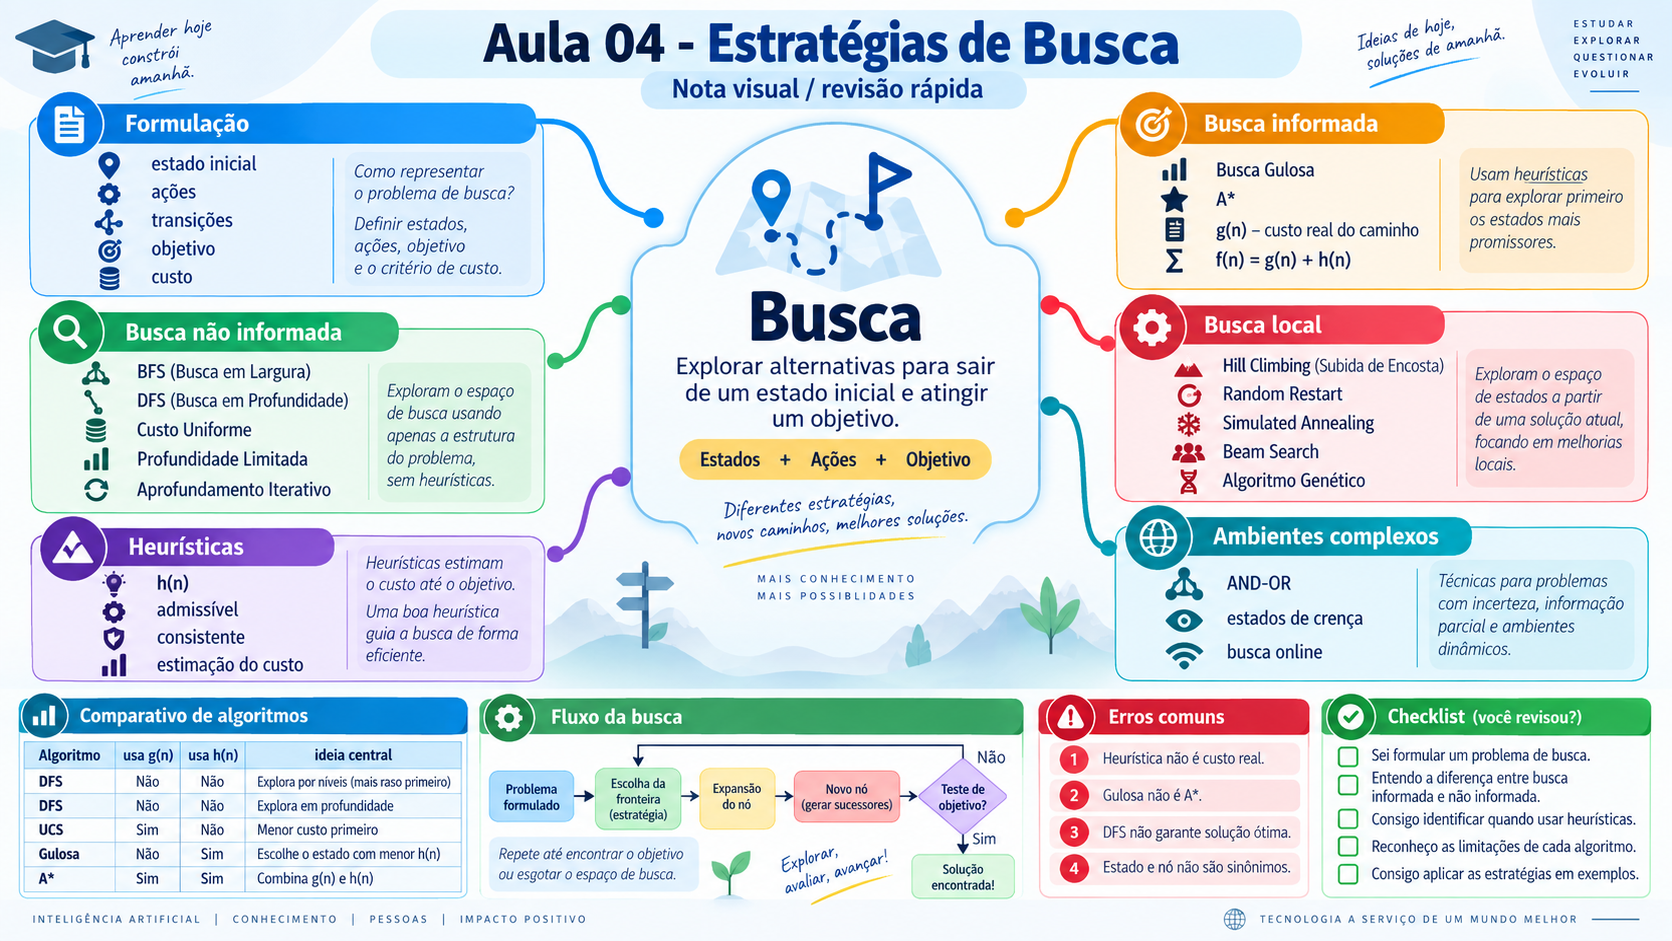
Síntese visual dos principais conceitos da Aula 04. Use a figura para uma primeira revisão e, em seguida, percorra as seções abaixo para aprofundar cada conceito.
Visão em 30 segundos
| Estratégia | Ideia central |
|---|---|
| BFS | expande primeiro os nós mais rasos |
| DFS | aprofunda um ramo antes de retornar |
| UCS | escolhe o menor custo acumulado g(n) |
| Gulosa | escolhe o menor valor heurístico h(n) |
| A* | combina custo acumulado e estimativa: f(n)=g(n)+h(n) |
| Hill Climbing | move para um vizinho localmente melhor |
| Simulated Annealing | aceita ocasionalmente movimentos piores para escapar de ótimos locais |
| Beam Search | mantém apenas um conjunto limitado de candidatos |
| Algoritmo Genético | evolui uma população de soluções candidatas |
Mapa mental da aula
mindmap
  root((Estratégias de Busca))
    Não informada
      BFS
      DFS
      Custo Uniforme
      Profundidade limitada
      Aprofundamento iterativo
    Informada
      Heurística
      Busca Gulosa
      A estrela
      RBFS
    Local
      Hill Climbing
      Simulated Annealing
      Beam Search
      Algoritmo Genético
    Ambientes complexos
      Ações não determinísticas
      AND-OR
      Estados de crença
      Busca online
1. A pergunta que diferencia as estratégias
A estrutura geral permanece parecida:
flowchart LR
    F[Fronteira] --> S{Qual nó selecionar?}
    S --> E[Expandir]
    E --> G[Gerar sucessores]
    G --> F
A diferença central está no critério de seleção da fronteira.
2. Quadro comparativo principal
| Estratégia | Seleção da fronteira | g(n) |
h(n) |
Intuição |
|---|---|---|---|---|
| BFS | menor profundidade / FIFO | não | não | explorar por camadas |
| DFS | maior profundidade / LIFO | não | não | seguir um ramo |
| UCS | menor g(n) |
sim | não | priorizar caminho já mais barato |
| Gulosa | menor h(n) |
não | sim | aproximar-se rapidamente da meta |
| A* | menor f(n)=g(n)+h(n) |
sim | sim | equilibrar custo passado e estimativa futura |
flowchart TB
    Q[Que informação orienta a busca?] --> N[Nenhuma informação extra]
    Q --> C[Custo acumulado]
    Q --> H[Heurística]
    Q --> CH[Custo + heurística]
    N --> BFS[BFS]
    N --> DFS[DFS]
    C --> UCS[UCS]
    H --> G[Busca Gulosa]
    CH --> AS[A*]
3. Busca em Largura - BFS
A BFS prioriza nós de menor profundidade.
nível 0 → nível 1 → nível 2 → nível 3 → ...
flowchart TD
    S((S)) --> A((A))
    S --> B((B))
    A --> C((C))
    A --> D((D))
    B --> E((E))
    B --> F((F))
Ordem típica por camadas:
S → A, B → C, D, E, F
Pontos-chave
- completa em condições usuais de espaço finito ou fator de ramificação finito;
- ótima quando todos os custos de passo são iguais;
- pode consumir muita memória porque mantém uma fronteira larga;
- encontrar a meta na fronteira não é necessariamente o mesmo que selecioná-la para expansão, dependendo da especificação adotada.
Erro comum: dizer que BFS é sempre ótima. Ela é ótima em número de passos quando os custos são uniformes.
4. Busca em Profundidade - DFS
A DFS prioriza o nó mais recentemente inserido, aprofundando um ramo.
flowchart TD
    S((S)) --> A((A))
    S --> B((B))
    A --> C((C))
    C --> D((D))
    D --> E((E))
Intuição:
S → A → C → D → E
            ↑
       volta quando necessário
Pontos-chave
- usa pouca memória em comparação com BFS em muitos cenários;
- pode se perder em ramos profundos ou ciclos;
- não garante a solução mais rasa;
- a ordem de geração dos sucessores influencia fortemente o percurso.
Ponto de atenção: "DFS é mais rápida" não é uma propriedade geral. O desempenho depende da posição da solução e da estrutura do espaço.
5. Profundidade limitada e aprofundamento iterativo
A busca em profundidade limitada introduz um limite L.
DFS + profundidade máxima L
O aprofundamento iterativo repete buscas com limites crescentes:
L=0 → L=1 → L=2 → L=3 → ...
flowchart LR
    L0[L=0] --> L1[L=1]
    L1 --> L2[L=2]
    L2 --> L3[L=3]
    L3 --> LN[...]
A ideia é combinar a economia de memória da busca em profundidade com a exploração sistemática por níveis.
6. Busca de Custo Uniforme - UCS
A UCS seleciona o nó com menor custo acumulado:
g(n)
flowchart LR
    S((S)) -->|2| A((A))
    S -->|5| B((B))
    A -->|2| G((G))
    B -->|1| G
Mesmo que um caminho tenha menos passos, ele pode custar mais.
| Caminho | Passos | Custo |
|---|---|---|
S → A → G |
2 | 4 |
S → B → G |
2 | 6 |
Pontos-chave
- prioriza custo, não profundidade;
- com custos positivos adequados, possui garantia de otimalidade;
- um estado conhecido pode precisar ser atualizado se surgir um caminho de menor custo;
- entradas antigas em fila de prioridade podem se tornar obsoletas.
Conexão com o Trabalho 01: a definição de geração, expansão, reinserção e entrada obsoleta precisa ser seguida exatamente conforme o enunciado.
7. Heurísticas
Uma heurística estima o custo restante até a meta:
h(n) ≈ custo de n até a meta
flowchart LR
    N((n)) -->|custo já pago = g(n)| P[passado]
    N -->|estimativa = h(n)| G((meta))
Heurística não é custo real
| Termo | Significado |
|---|---|
g(n) |
custo real acumulado até n |
h(n) |
estimativa do custo restante |
f(n) |
estimativa do custo total via n |
8. Admissibilidade e consistência
Admissibilidade
Uma heurística admissível não superestima o custo real mínimo até a meta:
h(n) ≤ h*(n)
onde h*(n) representa o custo real ótimo restante.
Consistência
A estimativa deve respeitar uma forma de desigualdade triangular ao longo das transições:
h(n) ≤ c(n,n') + h(n')
flowchart LR
    N((n)) -->|c(n,n')| NP((n'))
    NP -->|h(n')| G((meta))
    N -. h(n) não deve ultrapassar esse caminho estimado .-> G
Não memorize isoladamente: admissibilidade limita a superestimação em relação à meta; consistência controla a coerência da estimativa entre estados vizinhos.
9. Busca Gulosa
A Busca Gulosa escolhe o menor:
h(n)
flowchart LR
    S((S)) --> A((A<br/>h=8))
    S --> B((B<br/>h=3))
    S --> C((C<br/>h=5))
    B --> G((G))
Ela tende a escolher B porque parece mais próxima da meta.
Vantagem
Pode direcionar rapidamente a exploração.
Limitação
Ignora o custo já pago:
prioridade = h(n)
Portanto, uma direção aparentemente promissora pode levar a um caminho globalmente caro.
10. A*
A* combina passado e futuro:
f(n) = g(n) + h(n)
flowchart TB
    N((n)) --> G1[g(n)<br/>custo acumulado]
    N --> H1[h(n)<br/>estimativa restante]
    G1 --> F[f(n)]
    H1 --> F
Casos úteis para compreender A*
h(n)=0 para todos os nós
→ A* se comporta como UCS
Quanto mais informativa for uma heurística adequada, mais a busca pode evitar expansões desnecessárias.
Erro comum: "A* sempre é ótima". A propriedade depende das condições da heurística e da forma de implementação da busca.
11. Comparação visual: BFS, UCS, Gulosa e A*
flowchart TD
    Q[O que a estratégia considera?]
    Q --> BFS[BFS<br/>profundidade]
    Q --> UCS[UCS<br/>g(n)]
    Q --> GREEDY[Gulosa<br/>h(n)]
    Q --> ASTAR[A*<br/>g(n)+h(n)]
| Situação | Estratégia a considerar primeiro |
|---|---|
| custos iguais e solução mais rasa | BFS |
| custos diferentes e sem heurística | UCS |
| heurística disponível e rapidez mais importante que otimalidade | Gulosa |
| heurística adequada e custo da solução importante | A* |
| memória muito limitada e qualquer solução pode bastar | DFS, dependendo do espaço |
12. Busca local: mudança de perspectiva
Na busca clássica, normalmente queremos um caminho do estado inicial até a meta.
Na busca local, muitas vezes interessa principalmente a qualidade do estado atual.
flowchart LR
    C[Busca clássica] --> CP[Caminho importa]
    L[Busca local] --> LS[Estado/solução importa]
Exemplos de aplicação incluem problemas de otimização em que uma configuração completa já representa uma solução candidata.
13. Hill Climbing
Hill Climbing move-se para um vizinho considerado melhor segundo uma função de avaliação.
flowchart LR
    S0[Estado atual] --> V[Vizinhos]
    V --> B[Selecionar melhor vizinho]
    B --> Q{Melhora?}
    Q -->|sim| S1[Novo estado]
    S1 --> V
    Q -->|não| STOP[Parar]
Problemas típicos
- ótimo local;
- platô;
- crista ou região de progresso difícil.
qualidade
  ^          /
  |     ____/ \__ ótimo global
  | ___/
  |/  ótimo local
  +-----------------> estados
Random Restart
Executa Hill Climbing a partir de diferentes estados iniciais.
flowchart LR
    R1[reinício 1] --> HC1[Hill Climbing]
    R2[reinício 2] --> HC2[Hill Climbing]
    R3[reinício 3] --> HC3[Hill Climbing]
    HC1 --> BEST[Melhor resultado]
    HC2 --> BEST
    HC3 --> BEST
14. Simulated Annealing
Simulated Annealing permite ocasionalmente aceitar movimentos piores.
A probabilidade dessa aceitação diminui conforme a "temperatura" cai.
flowchart TD
    A[Estado atual] --> V[Escolher vizinho]
    V --> B{Vizinho melhor?}
    B -->|sim| C[Aceitar]
    B -->|não| P{Aceitar probabilisticamente?}
    P -->|sim| C
    P -->|não| A
    C --> T[Reduzir temperatura]
    T --> A
Intuição:
início: mais exploração
↓
temperatura cai
↓
menos aceitação de movimentos piores
↓
mais exploração local
15. Beam Search
Beam Search mantém apenas um número limitado de candidatos por etapa.
flowchart TD
    L1[A B C D E] --> K1[manter os k melhores]
    K1 --> L2[B1 B2 C1 C2]
    L2 --> K2[manter os k melhores]
O parâmetro k controla o compromisso entre diversidade e memória.
Ponto de atenção: a taxonomia de Beam Search pode variar conforme a literatura e o contexto; nesta disciplina ele aparece junto à discussão de estratégias locais/limitadas.
16. Algoritmo Genético
O Algoritmo Genético trabalha com uma população de soluções candidatas.
flowchart LR
    P[População] --> E[Avaliação]
    E --> S[Seleção]
    S --> C[Cruzamento]
    C --> M[Mutação]
    M --> NP[Nova população]
    NP --> E
Vocabulário básico:
- indivíduo;
- população;
- aptidão;
- seleção;
- cruzamento;
- mutação;
- geração.
A grande diferença para Hill Climbing é que o AG mantém múltiplas soluções e combina informação entre elas.
17. Ambientes não determinísticos e AND-OR
Quando uma ação pode produzir diferentes resultados, um plano pode precisar prever alternativas.
flowchart TD
    A[Ação] --> O1[Resultado 1]
    A --> O2[Resultado 2]
    A --> O3[Resultado 3]
Uma solução deixa de ser apenas um caminho linear e pode assumir a forma de uma estratégia condicional.
SE resultado 1 → faça X
SE resultado 2 → faça Y
As estruturas AND-OR ajudam a representar decisões em que uma ação precisa lidar com múltiplos resultados possíveis.
18. Estados de crença
Em ambientes parcialmente observáveis, o agente pode não saber exatamente em qual estado está.
Em vez de representar um único estado, pode representar um conjunto de estados possíveis:
{estado 2, estado 5, estado 8}
flowchart LR
    O[Observação incompleta] --> B[Estado de crença]
    B --> S1[Estado possível 1]
    B --> S2[Estado possível 2]
    B --> S3[Estado possível 3]
19. Busca online
Na busca offline, o agente pode planejar antes de agir.
Na busca online, planejamento e execução se alternam.
flowchart LR
    P[Planejar um passo] --> A[Agir]
    A --> O[Observar]
    O --> P
Isso é especialmente relevante quando o ambiente não é conhecido completamente de antemão.
20. Grande mapa de decisão
flowchart TD
    Q[Qual é o problema?] --> P1{Preciso de caminho?}
    P1 -->|sim| P2{Custos são uniformes?}
    P2 -->|sim| BFS[BFS pode ser adequada]
    P2 -->|não| P3{Tenho heurística?}
    P3 -->|não| UCS[UCS]
    P3 -->|sim| A[A* ou Gulosa conforme garantia desejada]
    P1 -->|não, quero otimizar estado| L{Busca local}
    L --> HC[Hill Climbing]
    L --> SA[Simulated Annealing]
    L --> BS[Beam Search]
    L --> GA[Algoritmo Genético]
21. Erros conceituais frequentes
⚠️ "BFS é sempre ótima." Apenas sob condições apropriadas de custo.
⚠️ "DFS é incompleta em qualquer situação." A propriedade depende do espaço e dos controles adotados.
⚠️ "UCS escolhe o caminho com menos ações." Ela escolhe o menor custo acumulado.
⚠️ "Gulosa usa
g(n)+h(n)." Isso é A*; Gulosa usah(n).⚠️ "A é sempre ótima independentemente da heurística."* A garantia depende das propriedades da heurística e da implementação.
⚠️ "Hill Climbing e Busca Gulosa são a mesma coisa." Gulosa é uma estratégia de busca em fronteira; Hill Climbing é busca local sobre vizinhança do estado atual.
⚠️ "Random Restart muda o Hill Climbing internamente." Ele repete a busca local a partir de diferentes estados iniciais.
Revisão de 1 minuto
Busca
├── não informada
│   ├── BFS → profundidade
│   ├── DFS → aprofundamento
│   └── UCS → g(n)
├── informada
│   ├── Gulosa → h(n)
│   └── A* → g(n)+h(n)
├── local
│   ├── Hill Climbing
│   ├── Simulated Annealing
│   ├── Beam Search
│   └── Algoritmo Genético
└── ambientes complexos
    ├── não determinismo
    ├── AND-OR
    ├── estados de crença
    └── busca online
Checklist
- [ ] Consigo explicar a regra de seleção de BFS, DFS, UCS, Gulosa e A*.
- [ ] Diferencio profundidade,
g(n),h(n)ef(n). - [ ] Consigo explicar admissibilidade e consistência conceitualmente.
- [ ] Consigo escolher uma estratégia com base nas propriedades do problema.
- [ ] Diferencio busca clássica de busca local.
- [ ] Consigo explicar ótimo local, platô e reinício aleatório.
- [ ] Entendo a ideia de Simulated Annealing, Beam Search e Algoritmo Genético.
- [ ] Consigo explicar por que ambientes não determinísticos exigem soluções condicionais.
- [ ] Entendo estados de crença e a motivação da busca online.
Próximo passo: faça o Estudo Guiado 04, use a visualização interativa para observar a fronteira e depois resolva a atividade antes de iniciar o Trabalho 01.